拆开才懂,全是机械加工的坑
很多人一听激光雷达,觉得全是光学、算法那回事,和机械不沾边。其实错得离谱。0.02mm的公差波动,就能废掉整批产品。
说穿了,激光雷达的原理一点不复杂:打一束激光出去,算激光从打到物体再反射回来的时间,乘光速除以二,就是距离。就这么简单。
难的是,怎么让这束激光稳定的扫出去,还能准确接住反射回来的信号。
拿最经典的机械旋转式激光雷达来说,核心就是一圈发射接收模块,套个轴承一直在转,边转边扫。就是这个看起来普通的轴承,要求比大部分工业产品严得多。
之前我们给客户做配套,一开始觉得不就是个小轴承,按普通步进电机的公差做就完了。结果人家拿回去测,一百台出了三十多台不合格。拆下来一查,就是轴承径向跳动多了那么一点点。也就0.02mm。转一圈镜头晃一下,测出来的点直接偏出去半米,根本没法用。
整批退货,那叫一个肉疼。
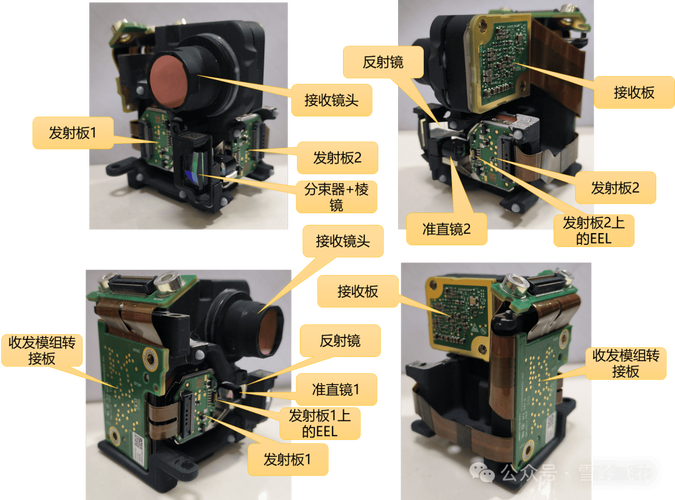
哪怕是现在说的最多的半固态、固态激光雷达,也绕不开机械精度的问题。很多人说固态就没有运动部件了,那是误解。MEMS激光雷达有个微米级的振镜,照样要动,那振镜的转轴加工难度,比旋转轴承只高不低。Flash固态倒是没动件,但是测距上不去,功率做不大,目前还是只能用在近距离场景。
装配比加工更磨人
加工完零件,不是凑起来就能用。说出来你可能不信,激光雷达的装配环境,比高端手机的组装要求还干净。
一点点灰尘沾在发射镜片或者接收镜片上,就会挡住激光,要么出杂点,要么直接收不到信号。所有装配都得在百级无尘车间里做,进去要穿全套无尘服,连头发丝都不能露出来。
更磨人的是对位。每个光学元件的位置,差个几微米,光路就歪了。早年我们试产的时候,人工调对位,一个熟练工一天调不了二十台,眼睛盯着显微镜调几个小时,下来连饭都吃不下。后来上了自动对位的伺服平台,良率才上来,速度也提了五六倍。
外壳也是个坑。装在汽车外面的激光雷达,夏天要扛七八十度的高温,冬天要顶零下三四十度的严寒,还不能形变。形变个一丝,光路就歪了。同时还要轻,还要屏蔽电磁干扰,不能影响车上其他传感器,也不能被其他设备干扰。选材料试了一轮又一轮,现在大多用的是改性工程塑料加导电涂层,既要满足强度,又要满足屏蔽,成本也压得下来,都是一点点试出来的。
不止自动驾驶,工业界用得更早
绝大多数人都不知道,激光雷达早在自动驾驶火起来之前,就已经在工业领域大规模应用了。
我们车间里跑的无人搬运车,十年前就用激光雷达导航了。之前老技术铺磁条,改一次生产线,要重新挖沟铺磁条,折腾好几天。现在用激光雷达,扫一遍车间就建好地图,改路线改点,程序员调十分钟参数就完事,省太多事。
还有做大型机械件的尺寸检测。以前测个大型机床床身,用三坐标测量,测一个完整轮廓要大半天,工人换着班来。现在用激光雷达扫一圈,十几分钟就出全尺寸三维图,误差还不到0.1mm,效率翻了不知道多少倍。
不过话说回来,激光雷达也不是万能的。碰到透明的玻璃,激光直接穿过去了,测出来的距离就是错的。碰到全黑的吸光材料,反射回来的信号太弱,也测不准。这些问题到现在也没有完美解决,只能靠算法和硬件搭配着补,比如换不同波长的激光,调发射功率,都是妥协。
说实话,现在圈里对激光雷达的态度太极端,要么吹成自动驾驶救命的黑科技,要么骂成骗补贴的智商税。其实它就是个测距工具,和你钳工包里的卡尺,质检桌上的千分尺没什么区别,就是测的更远,更快,能一次测一大片而已。
再过些年,等技术成熟成本降下来,说不定就像现在的摄像头一样,到处都装,没人再拿它当新奇玩意儿了。对吧。