它到底和普通电机差在哪?
很多人对电机的印象,就是通上电就呼呼转,断电就慢慢停下,对吧?普通异步电机就是这样,你没法控制它精确停在某个角度,更别说控制它转的速度了。
步进电机好一点,给一个脉冲转一个固定角度,理论上能控位置。但它有个大问题,开环控制——就像你闭着眼走路,数着步数走,走快了很容易踩错点,负载大了还会丢步,走了半天发现位置偏了。
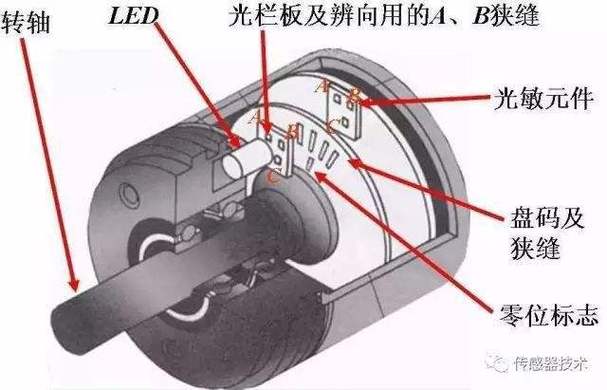
伺服电机不一样。它是带反馈的闭环控制。身上自带一个“眼睛”,就是编码器,转的时候每动一丝一毫,编码器都会把当前位置传给控制器,控制器发现位置不对,立刻就修正,不管开多快,负载多大,都能稳稳停在你要的位置上。
类比一下的话:普通电机是喝多了在大街上乱逛,步进是闭着眼踩砖走,伺服是睁着眼按导航走,错了就拐,从来不会偏出路线。
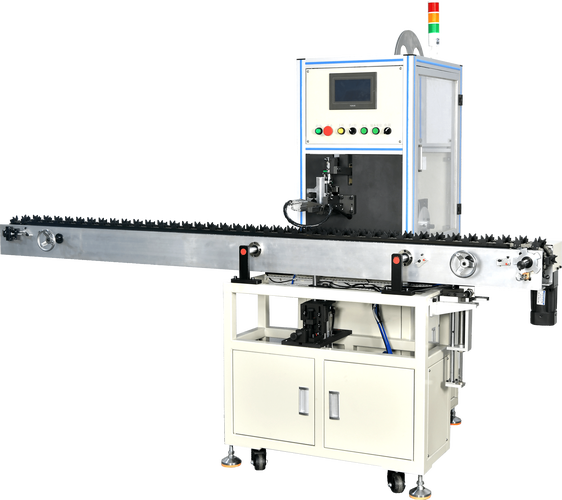
造一台合格的伺服,难在哪?
别看着伺服个头不大,其实里面的精度要求,比普通电机严出好几个等级。
第一个难点就是那个“眼睛”编码器。现在常用的增量式编码器,码盘上动辄几千条刻线,刻线差一微米,转一圈位置误差就出来了。装配的时候,编码器和电机轴的同轴度要求,一般要控制在两个丝以内,差一点,跑起来误差就会飘。我去年碰过一批货,装配师傅赶产量,装编码器偏了三个丝,整批一百多台电机全拆了重调,折腾了整整两天,谁都没敢喊累。
第二个难点是转子上的永磁体。现在主流伺服都是永磁同步伺服,转子上贴的都是高性能钕铁硼磁铁。要求每一块磁铁的磁力误差不能超过几个百分点,贴的位置也要严丝合缝,不然转起来磁力不均匀,就会抖,定位精度直接没了。
还有动平衡。现在很多伺服电机额定转速都能上万转,转子哪怕动平衡差一点点,转起来抖的幅度都会放大,带动负载一起抖,加工出来的零件表面就会有波纹,直接废品。
说实话,很多外行觉得电机不就是绕线装磁铁吗?真进到工厂看了伺服的生产流程,才知道哪哪都是坑,差一丝都不行。
别踩这些常见的使用误区
接触这个行当快十年,见过太多客户在伺服上踩坑,都是常识性错误。
第一个坑:功率越大越好。很多人觉得功率留的余量越大越稳,其实完全不是这么回事。伺服讲究惯量匹配,你一个小负载,配个大功率大惯量的电机,停的时候就容易过冲,本来要停在这个位置,结果冲出去一点,精度反而降了,还平白多花了好几倍的钱,真坑。
第二个坑:只要精度就选伺服,别的都不看。其实不是,步进电机在低转速、低负载、低精度要求的场景,用着完全没问题,成本还低。你一个做普通包装的小厂,犯不上给每个切刀都装进口伺服对吧?适合的才对。
第三个坑:伺服不会出问题,装上就不用管。其实编码器怕灰怕震动,用个两三年,要定期检查一下固定螺丝有没有松,接口有没有进油进灰,我见过不少产线跑了好几年,从来没维护过,突然编码器移位,整线停摆,损失比换个新电机贵多了。
不过话说回来,现在工业产品越做越精,对精度的要求越来越高,原来很多用步进甚至普通电机的地方,现在都换成伺服了。就拿手机组装来说,屏幕贴合差个0.03毫米就会有缝,摄像头组装偏一点就拍不清,全靠伺服一点点控位置。
我们常说工业制造的精度,其实拆到最后,就是一个个伺服电机的精度。它不声不响装在产线里,看不到广告,也没人特意宣传,但少了它,好多我们习以为常的好东西,根本造不出来。