上个月去胶州的饲料厂调试设备,刚进车间就被一阵闷响惊了一下——不是叉车的喇叭,是机械臂的夹爪砸在托盘上的动静。
那天的粉,扫了三小时。
说实话,刚入行的时候我也觉得这玩意就是个带爪子的铁架子,直到那次压破半车麸皮袋,才知道这里面的门道有多细。
夹爪不是铁疙瘩,是摸过几百种货的“手”
别小看那个夹爪。抓编织袋的用真空吸盘,抓硬纸箱的用齿形夹,抓整桶润滑油的得用带环抱结构的柔性架。每种夹爪上面都装着压力传感器,压轻了抓不住货,压重了直接把货怼变形。
之前带的徒弟刚上手,图省事把夹爪的下压压力设成8公斤,一爪子下去,20公斤的麸皮袋直接压破半层。细粉顺着破口往外冒,没两分钟车间过道上就积了薄薄一层,风一吹全飘在空气里。老板脸都绿了,扣了我们半顿调试的加班费——说真的,换我是老板我也心疼,半车麸皮小两千块呢。

后来我们给夹爪加了一层带透气孔的橡胶缓冲垫,把压力阈值调到3.2公斤,再试的时候,袋子表面只有个浅浅的压痕,提起来的时候连个粉渣都没掉。
夹爪的压力传感器响应延迟通常在10毫秒以内,别说袋子破了,就算抓的时候袋子表面滑了一下,传感器立刻就能识别到,调整吸盘的吸力,不会让货掉下来摔碎。
码的不是堆,是算出来的受力平衡
很多人觉得,机械臂不就是把货从传送带上拿下来,摆到托盘上吗?哪有那么简单。
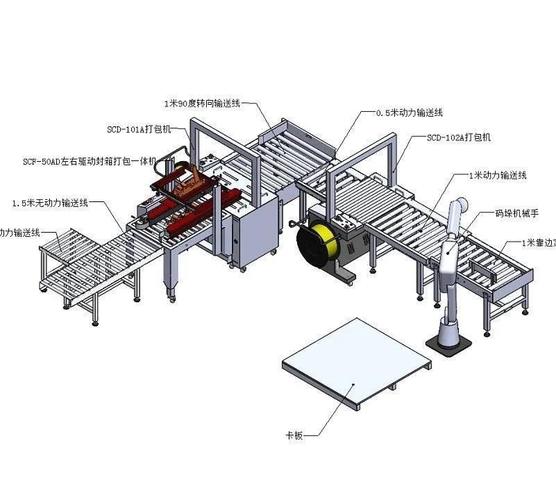
以前车间里的老码垛工,摆货的时候都讲究重的放下面,轻的放上面,每层错半格,怕堆高了倒。机器人干的活,本质上就是把老工人的经验拆成了一行行的参数,但要应对的变量比人多太多。
比如纸箱的棱角磨圆了,摩擦力比新箱子小,那层与层的重叠度就得加2厘米;托盘是塑料的还是木头的,塑料托盘表面滑,就得把每层的收边距离调小1.5厘米;甚至连车间当天的温度都得算进去——夏天PET瓶膨胀把纸箱撑得鼓出来,摩擦力会比冬天测的时候小近两成,参数不跟着调,堆到半高就得歪。
之前在饮料厂调试的时候,我们本来以为按冬天测的参数能稳跑一整班,没想到入夏之后车间温度升到38度,整垛堆到第八层的时候,顺着滑面直接歪了下来。几千瓶可乐滚得满地都是,我们仨在车间捡了俩小时,汗流得把工服都泡透了,脚边滚了个易拉罐,踢得老远都没力气弯腰捡。
整垛的重心偏差通常要控制在托盘边缘10厘米以内,不然叉车一抬托盘,货直接就倒了,之前我们见过别的厂因为参数没调好,一垛2米高的矿泉水在叉车上翻下来,砸坏了旁边的传送带,修了快十万块。
别把它当万能搬用工,这些活它干不了
刚推这设备的时候,好多老板拍胸脯说,买了之后能把车间的搬运工全裁了。哪有那么好的事。
形状软塌塌的货,比如整捆的玻璃棉、摊开的泡棉垫,夹爪根本抓不住,一拿就变形;表面不能有半点划痕的精密金属零件,就算夹爪包了厚橡胶,时间长了橡胶掉屑,还是会在零件表面蹭出印子;甚至连那种不规则形状的异形纸箱,没有提前测好抓取位置,机械臂一爪子下去直接怼在箱子角上,纸箱直接凹进去一块。
再说了,这设备不是买回去就一劳永逸的。每周得给关节的齿轮上专用润滑油,传感器的镜头得拿无尘布擦,不然沾了车间里的浮尘,识别托盘位置偏了,一爪子下去直接怼在半人高的货堆上,几万块的夹爪直接变形,修一次就得小几万。
不过话说回来,它确实帮车间里的老工人省了不少劲。以前码垛的工人,一天站12小时,腰弯下去直不起来,下班回家连给孙子递个苹果的力气都没有。现在呢?工人只要坐在操作室里,给机器人换个空托盘,补补传送带上的货,一天走不了几千步,腰上的老毛病都轻了不少。
上次从饲料厂出来,门口碰到以前的老周,他以前就是车间里干了十几年码垛的老师傅,现在坐在操作室门口的小马扎上,手里端着个大搪瓷缸子,泡的满杯菊花茶。看见我过来,他抬手指了指车间里转来转去的机械臂,说这东西好,以前一天码800袋,晚上回家胳膊抬不起来,现在下班还能绕路去菜市场买条鱼,给孙子做糖醋鱼吃。
风从车间大门吹进来,空塑料托盘被吹得哗哗响,机械臂转着圈,夹爪稳稳把一袋麸皮放在托盘的指定位置,没有多余的动静。